1. Rangkai rangkaian di proteus sesuai dengan kondisi percobaan.
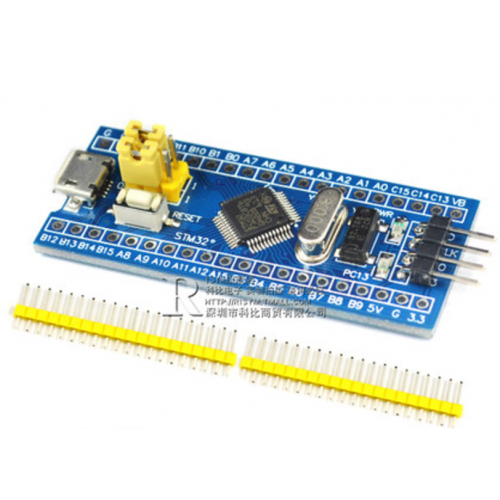
2. Buat program untuk mikrokontroler STM32F103C8 di software STM32 CubeIDE.
3. Compile program dalam format hex, lalu upload ke dalam mikrokontroler.
4. Setelah program selesai di upload, jalankan simulasi rangkaian pada proteus.


B. Blok Diagram

- Rangkaian sebelum dijalankan

- Rangkaian setelah dijalankan


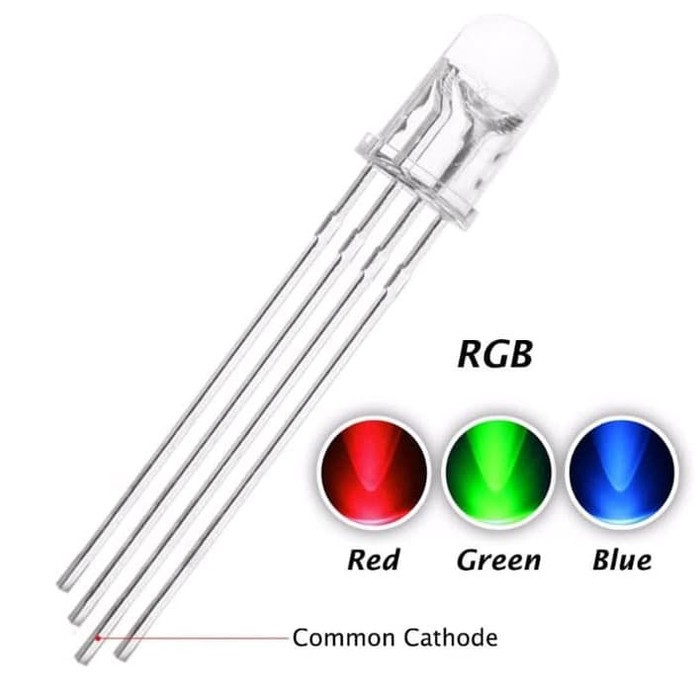
Ketika konfigurasinya telah selesai, save project dan kemudian akan ditampilkan halaman pemrograman. Disini sudah langsung tersedia beberapa program karena konfigurasi yang telah dilakukan sebelumnya. Untuk pemrogramannya dimulai dari #include “main.h” yang merupakan fungsi utamanya. Yang perlu ditambahkan disini adalah codingan pada bagian loopnya, yang terletak di dalam kurung kurawal pada bagian while. Program ini menggunakan fungsi If Else, dimana jika sensor infrared tidak mendeteksi adanya objek dan sensor touch mendeteksi sentuhan, maka output yang dibaca mikrokontroler adalah menghidupkan lampu hijau dan biru pada RGB LED, sedangkan lampu berwarna merah dalam kondisi mati atau reset. Untuk kondisi selain itu, perintah yang dibaca mikrokontroler adalah menjadikan seluruh warna RGB LED dalam kondisi reset atau mati.
Setelah programnya selesai, dilanjutkan dengan mengcompile programnya ke dalam tipe hex, dan build program tersebut sehingga menghasilkan file dengan tipe hex. Kemudian upload file hex tersebut ke dalam mikrokontroler pada proteus. Setelah rangkaiannya dijalankan, kondisi awal adalah ketika sensor infrared dan sensor touch diberi logika 0, maka output yang ditampilkan adalah RGB LED tidak aktif, kemudian ketika sensor infrared berlogika 1 dan sensor touch berlogika 0, maka outputnya adalah mengaktifkan RGB LED berwarna Red. Kemudian untuk kondisi lainnya, output yang dihasilkan adalah RGB LED kembali mati atau tidak menampilkan warna lampu apapun.

/* USER CODE BEGIN Header */
/**
******************************************************************************
* @file : main.c
* @brief : Main program body
******************************************************************************
* @attention
*
* Copyright (c) 2025 STMicroelectronics.
* All rights reserved.
*
* This software is licensed under terms that can be found in the LICENSE file
* in the root directory of this software component.
* If no LICENSE file comes with this software, it is provided AS-IS.
*
******************************************************************************
*/
/* USER CODE END Header */
/* Includes ------------------------------------------------------------------*/
#include "main.h"
/* Private includes ----------------------------------------------------------*/
/* USER CODE BEGIN Includes */
/* USER CODE END Includes */
/* Private typedef -----------------------------------------------------------*/
/* USER CODE BEGIN PTD */
/* USER CODE END PTD */
/* Private define ------------------------------------------------------------*/
/* USER CODE BEGIN PD */
/* USER CODE END PD */
/* Private macro -------------------------------------------------------------*/
/* USER CODE BEGIN PM */
/* USER CODE END PM */
/* Private variables ---------------------------------------------------------*/
/* USER CODE BEGIN PV */
/* USER CODE END PV */
/* Private function prototypes -----------------------------------------------*/
void SystemClock_Config(void);
static void MX_GPIO_Init(void);
/* USER CODE BEGIN PFP */
/* USER CODE END PFP */
/* Private user code ---------------------------------------------------------*/
/* USER CODE BEGIN 0 */
/* USER CODE END 0 */
/**
* @brief The application entry point.
* @retval int
*/
int main(void)
{
/* USER CODE BEGIN 1 */
/* USER CODE END 1 */
/* MCU Configuration--------------------------------------------------------*/
/* Reset of all peripherals, Initializes the Flash interface and the Systick. */
HAL_Init();
/* USER CODE BEGIN Init */
/* USER CODE END Init */
/* Configure the system clock */
SystemClock_Config();
/* USER CODE BEGIN SysInit */
/* USER CODE END SysInit */
/* Initialize all configured peripherals */
MX_GPIO_Init();
/* USER CODE BEGIN 2 */
/* USER CODE END 2 */
/* Infinite loop */
/* USER CODE BEGIN WHILE */
while (1)
{
uint8_t ir_status = HAL_GPIO_ReadPin(GPIOB, IR_Pin_Pin); // Membaca IR sensor (PB10)
uint8_t touch_status = HAL_GPIO_ReadPin(GPIOB, TOUCH_Pin_Pin); // Membaca Touch Sensor (PB6)
// Jika IR aktif dan Touch tidak aktif, LED RGB menyala merah
if (ir_status == GPIO_PIN_SET && touch_status == GPIO_PIN_RESET) {
HAL_GPIO_WritePin(GPIOA, RED_Pin_Pin, GPIO_PIN_SET); // Nyalakan LED Merah
HAL_GPIO_WritePin(GPIOA, GREEN_Pin_Pin, GPIO_PIN_RESET); // Matikan LED Hijau
HAL_GPIO_WritePin(BLUE_Pin_GPIO_Port, BLUE_Pin_Pin, GPIO_PIN_RESET); // Matikan LED Biru
}
// Jika tidak ada kondisi yang terpenuhi, matikan semua LED RGB
else {
HAL_GPIO_WritePin(GPIOA, RED_Pin_Pin, GPIO_PIN_RESET);
HAL_GPIO_WritePin(GPIOA, GREEN_Pin_Pin, GPIO_PIN_RESET);
HAL_GPIO_WritePin(BLUE_Pin_GPIO_Port, BLUE_Pin_Pin, GPIO_PIN_RESET);
}
HAL_Delay(10); // Delay kecil untuk stabilisasi pembacaan sensor
/* USER CODE END WHILE */
/* USER CODE BEGIN 3 */
}
/* USER CODE END 3 */
}
/**
* @brief System Clock Configuration
* @retval None
*/
void SystemClock_Config(void)
{
RCC_OscInitTypeDef RCC_OscInitStruct = {0};
RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};
/** Initializes the RCC Oscillators according to the specified parameters
* in the RCC_OscInitTypeDef structure.
*/
RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI;
RCC_OscInitStruct.HSIState = RCC_HSI_ON;
RCC_OscInitStruct.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT;
RCC_OscInitStruct.PLL.PLLState = RCC_PLL_NONE;
if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
{
Error_Handler();
}
/** Initializes the CPU, AHB and APB buses clocks
*/
RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
|RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_HSI;
RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;
RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;
if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_0) != HAL_OK)
{
Error_Handler();
}
}
/**
* @brief GPIO Initialization Function
* @param None
* @retval None
*/
static void MX_GPIO_Init(void)
{
GPIO_InitTypeDef GPIO_InitStruct = {0};
/* USER CODE BEGIN MX_GPIO_Init_1 */
/* USER CODE END MX_GPIO_Init_1 */
/* GPIO Ports Clock Enable */
__HAL_RCC_GPIOD_CLK_ENABLE();
__HAL_RCC_GPIOA_CLK_ENABLE();
__HAL_RCC_GPIOB_CLK_ENABLE();
/*Configure GPIO pin Output Level */
HAL_GPIO_WritePin(GPIOA, RED_Pin_Pin|GREEN_Pin_Pin, GPIO_PIN_RESET);
/*Configure GPIO pin Output Level */
HAL_GPIO_WritePin(BLUE_Pin_GPIO_Port, BLUE_Pin_Pin, GPIO_PIN_RESET);
/*Configure GPIO pins : RED_Pin_Pin GREEN_Pin_Pin */
GPIO_InitStruct.Pin = RED_Pin_Pin|GREEN_Pin_Pin;
GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
GPIO_InitStruct.Pull = GPIO_NOPULL;
GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);
/*Configure GPIO pin : BLUE_Pin_Pin */
GPIO_InitStruct.Pin = BLUE_Pin_Pin;
GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
GPIO_InitStruct.Pull = GPIO_NOPULL;
GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
HAL_GPIO_Init(BLUE_Pin_GPIO_Port, &GPIO_InitStruct);
/*Configure GPIO pins : IR_Pin_Pin TOUCH_Pin_Pin */
GPIO_InitStruct.Pin = IR_Pin_Pin|TOUCH_Pin_Pin;
GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
GPIO_InitStruct.Pull = GPIO_NOPULL;
HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);
/* USER CODE BEGIN MX_GPIO_Init_2 */
/* USER CODE END MX_GPIO_Init_2 */
}
/* USER CODE BEGIN 4 */
/* USER CODE END 4 */
/**
* @brief This function is executed in case of error occurrence.
* @retval None
*/
void Error_Handler(void)
{
/* USER CODE BEGIN Error_Handler_Debug */
/* User can add his own implementation to report the HAL error return state */
__disable_irq();
while (1)
{
}
/* USER CODE END Error_Handler_Debug */
}
#ifdef USE_FULL_ASSERT
/**
* @brief Reports the name of the source file and the source line number
* where the assert_param error has occurred.
* @param file: pointer to the source file name
* @param line: assert_param error line source number
* @retval None
*/
void assert_failed(uint8_t *file, uint32_t line)
{
/* USER CODE BEGIN 6 */
/* User can add his own implementation to report the file name and line number,
ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
/* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */


